环塔拉力赛在长距离赛段中启用虚拟安全车应对,让车手策略面临大考。赛事一旦在危险区域触发虚拟安全车,车手必须按限定速度通过,并遵守最短用时。任何抢时间都可能换来罚时,任何犹豫又可能损失总成绩。对于习惯全油门穿越沙漠与戈壁的越野车手,这等于在高速节奏里插入一道看不见的减速带。
环塔拉力赛某赛段前方出现车辆陷沙,救援车辆需要进入沙丘展开作业。赛会没有派出实体安全车,而是启动虚拟安全车程序。指定区域立刻进入限速状态,车手通过计时点必须满足赛会给出的最短时间。通知通28圈官方网站过卫星定位和无线电传到每支车队,车手要在高速行驶中完成减速与确认。
车手收到提示后,领航员要立刻核对路书和卫星定位,确认虚拟安全车区的起点与终点。进入区域前必须把速度降到赛会要求以下,区内不能超车,也不能随意停车。通过终点后还要检查最短用时是否达标,若通过过快,赛会可能要求补足时间或直接罚时。整个过程既看驾驶技术,也看领航员读路书的准确度。
环塔拉力赛赛段动辄数百公里,沙丘、戈壁、河床交错,救援车很难在短时间内抵达所有危险点。实体安全车带队会压住更多车手节奏,还可能造成拥堵和二次风险。虚拟安全车用规则限速替代实体压制,既给救援留出空间,又让比赛保持连续。对赛会而言,这是安全与流畅之间的折中,对车手而言则是新考题。
虚拟安全车直接改变配速。车手平时按分钟计算赛段节奏,现在要按秒控制通过时间。油门深浅、刹车时机、挡位选择都会影响是否超速,也会影响轮胎温度与油耗。太快会被罚,太慢会损失总时间,车手必须在安全区内找到赛会允许的精确窗口。这个窗口往往只有几秒,却足以改变排名。
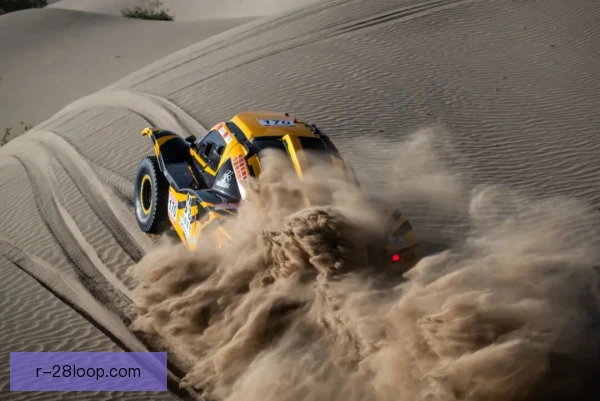
赛会通常设定虚拟安全车区最低用时,车手不能低于这个时间通过。超速或提前驶出都会触发罚时,罚时可能直接抹掉之前积累的优势。车队策略师要提前算出安全区间的速度曲线,把坡度、沙质和弯角都算进去。车手若在沙尘中误判计时点,哪怕只快两秒,也可能让整段努力白费。
环塔拉力赛的导航本就艰难,虚拟安全车期间更考验领航员。限速区可能设在沙丘背风面或岔路口,路书标记与卫星轨迹稍有偏差,车手就可能走错。走错后既要修正路线,又要补足规定用时,节奏容易被打乱。若此时后车逼近,车手还会面临是否冒险追赶的选择。
车队在这类规则下的作用被放大。无线电里不断传来赛会通知,策略师在维修区刷新数据,计算每位车手进入限速区前后的时间差。有人让车手保守通过,先确保不罚时;有人要求精确压线,把损失降到最低。维修团队还要评估是否因限速改变轮胎和燃油计划,避免后半程陷入被动。
不同车手对虚拟安全车的态度开始分化。经验丰富者宁愿多等几秒,也不愿冒险吃罚时;年轻车手可能试图在起点前抢回时间,结果在限速区超速。总成绩榜上,微小差异会被放大,排名可能因此洗牌。对于争冠车手,虚拟安全车区不再是简单减速,而是一次重新分配优势的机会。
韩魏、周勇、张国宇等环塔拉力赛名将,都必须在虚拟安全车规则下重新计算节奏。韩魏擅长沙漠高速,但限速区让他不能只靠胆量;周勇重视稳定,或许更能适应这种约束;张国宇若想追赶,就得在安全区外弥补时间。车手性格与驾驶风格,在虚拟安全车面前被看得更清楚。
虚拟安全车还可能影响车队战术。领先者希望规则稳定执行,追赶者则想利用对手在限速区的犹豫。若虚拟安全车出现在赛段后段,燃油余量、轮胎磨损和夜间视线都会叠加,车手策略面临更大考验。此时一次错误减速,可能比一次爆胎更伤总成绩。车队必须把规则变量写进赛前预案。
新规则也带来争议。虚拟安全车区的边界是否清晰,最低用时是否公布及时,判罚尺度是否一致,都会让车队质疑。有人担心,若赛会信息延迟,车手可能在不知情下超速,等到达终点才知道被罚。公平性因此成为焦点,赛会需要用透明流程回应这些疑问。
面对这些问题,环塔拉力赛需要更精细的计时与提示系统。比如提前在路书和卫星定位中标注虚拟安全车区,统一无线电播报,设置明显标志。赛事仲裁也要在判罚时公布依据,让车手明白哪里快了、哪里慢了。只有信息对称,车手策略才能真正建立在判断之上,而不是猜测之上。
虚拟安全车让环塔拉力赛更接近现代越野拉力赛的管理方式。它不只是一条限速规则,更是对车手纪律、领航精度和车队协作的综合考试。谁能把安全要求转化为稳定节奏,谁就可能在漫长赛段中笑到最后。对观众而言,比赛少了些盲目冲刺,却多了策略博弈的看点。
往后看,环塔拉力赛的虚拟安全车应对还会继续调整。车手、领航员和车队会积累经验,赛会也会优化流程。真正的大考不在某一段,而在整个比赛里能否尊重规则、控制风险,并在公平竞争中把速度发挥出来。谁能最早适应虚拟安全车,谁就可能在未来的环塔拉力赛里占据先机。